Il rover ETNA ha superato la Final Review
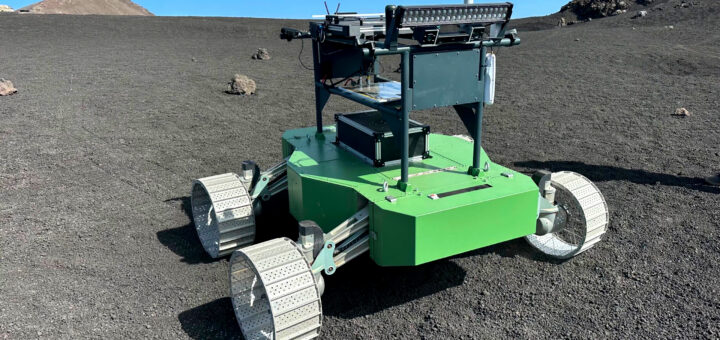
Lo scorso 30 ottobre l’Agenzia Spaziale Italiana (ASI) ha annunciato che il dimostratore di rover lunare ETNA (Exploration Technology for Navigation & Autonomy) ha superato con successo la final review. Si tratta di uno dei passaggi chiave del controllo qualità di un progetto in cui si verifica l’intero programma. In questa sede, inoltre, sono state approvate tutte le nuove tecnologie applicate.
Dopo una prima fase di test svoltisi lo scorso maggio in uno scenario simulato presso le strutture di ALTEC a Torino, nel mese di luglio il rover è stato sottoposto a impegnativi test sul Monte Etna. Il terreno per natura impervio, cambi di pendenze, suolo granulare con la presenza di ostacoli di diverse dimensioni e l’assenza di vegetazione ha permesso di riprodurre condizioni molto simili a quelle della superficie lunare.
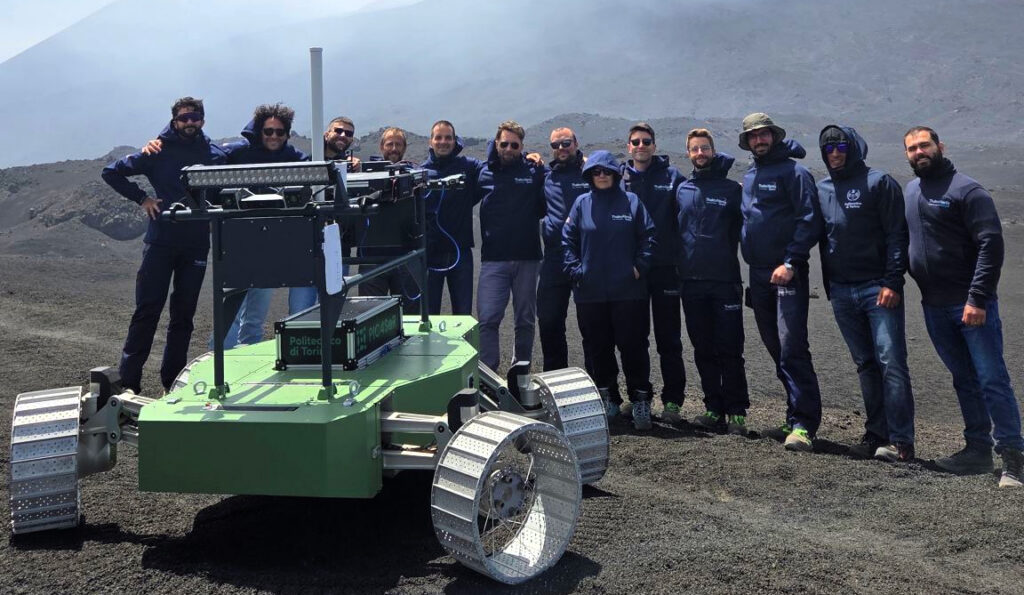
I test riguardavano in particolare la locomozione e mobilità, capacità di navigazione autonoma, controllo intelligente, riconfigurazione dopo guasti ai vari sistemi e gestione del pacchetto di payload scientifici.
Tra le attività operative previste c’era la raccolta, controllo e rilascio di campioni di suolo e il distacco e successivo riaggancio dalla stazione fissa di ricarica automatica.
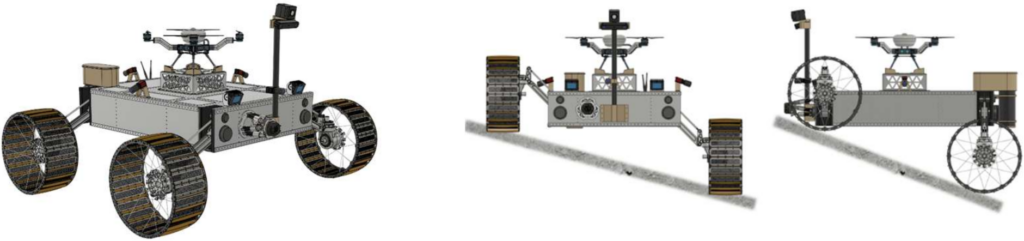
Il rover ETNA, coordinato e finanziato da ASI nell’ambito del programma Universal Locomotion System avviato nel 2024, è stato sviluppato da un da un consorzio guidato da Thales Alenia Space Italia e composto da Leonardo, ALTEC, AIKO, Volta Structural Energy, Istituto Italiano di Tecnologia, e Politecnico di Torino.
I dati raccolti serviranno eventualmente per sviluppare rover di generazione avanzata che faranno ampio uso di sospensioni attive, trazione adattiva, batterie strutturali ad alta densità, architetture software modulari e sistemi di guida autonoma ibrida ottimizzati per la gestione delle latenze di comunicazione Terra-Luna.
Fonte: ASI
 Questo articolo è © 2006-2026 dell'Associazione ISAA, ove non diversamente indicato. Vedi le condizioni di licenza. La nostra licenza non si applica agli eventuali contenuti di terze parti presenti in questo articolo, che rimangono soggetti alle condizioni del rispettivo detentore dei diritti.